迈向2025 VMC 1.0 车辆运动控制器,开启驾控新体验!
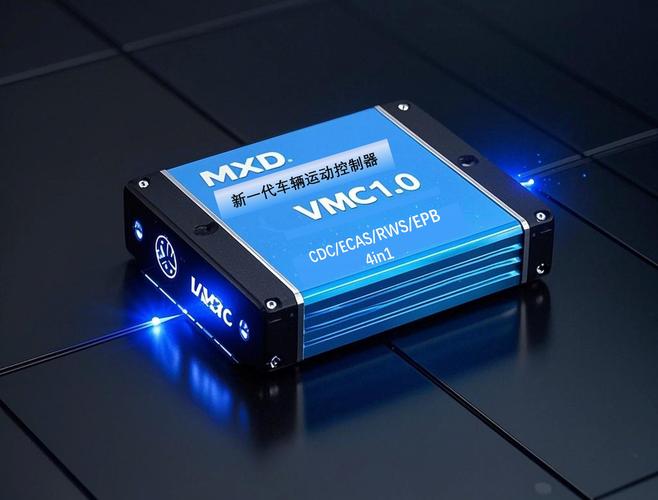
在汽车产业加速向电动化、智能化转型的进程中,每一次底层技术的突破都可能重新定义人与车之间的关系。逸酷科技推出的 VMC 1.0 车辆运动控制器,正是一款站在 2025 门槛上的关键产品——它不仅是一项硬件升级,更是对驾驶控制逻辑的一次系统性重构。
一、从分散控制到全局协同:VMC 1.0 的核心逻辑
传统车辆中,驱动、制动、转向和悬架各自由独立的电子控制单元(ECU)管理,协同往往依赖上层域控制器或中央决策层进行事后调度。这种方式在常规工况下表现稳定,但在极限操控、紧急避障或低附着路面等场景中,响应延迟和协同精度成为瓶颈。
VMC 1.0 的思路是将车辆纵向、横向和垂向运动控制整合进一个高实时性平台,通过对驱动扭矩、制动力分配、转向角度和悬架阻尼的毫秒级联合调节,实现整车动态的全局优化。简单来说,它让车辆各子系统从“各自为战”转向“统一指挥”,在复杂路况下保持车身姿态的稳定和驾驶意图的忠实执行。
二、驾控体验的三个可见变化
对于普通用户而言,VMC 1.0 带来的体验提升集中在三个维度。首先是操控精准度的跃升:车辆对转向输入的响应更加线性跟手,弯道中的车身侧倾得到主动抑制,驾驶人能感受到更直接的路感与更可预期的动态反馈。其次是安全边界的拓宽:在湿滑路面或高速紧急变线时,控制器能够在驾驶人察觉之前完成多执行器的协同修正,降低失稳风险。第三是舒适性的智能适配:系统可根据路况与驾驶风格动态调整悬架状态,在运动性与滤振表现之间寻找实时最优解。
三、面向 2025 的架构前瞻
VMC 1.0 的设计并未停留在当下。随着 2025 年前后整车电子电气架构向中央计算 + 区域控制方向演进,运动控制将需要与智能座舱、智驾系统共享更丰富的感知与决策信息。逸酷科技在 VMC 1.0 中预留了标准化的软件接口与算力扩展空间,为后续融合高精地图预判、车路协同信息甚至个性化驾驶风格学习提供了基础。
四、写在最后
车辆运动控制器的价值不在于参数表上的某一个数字,而在于它让机械素质与电子智能之间的配合变得更加默契。逸酷科技 VMC 1.0 的出现,意味着驾控体验的提升开始从堆砌配置转向系统级调校。站在 2024 与 2025 的交汇处回望与前瞻,这或许是一次值得关注的起点——当控制精度足够高、响应足够快,驾驶本身就能回归更纯粹、更安心的状态。
如若转载,请注明出处:http://www.fubaofin.com/product/41.html
更新时间:2026-11-21 17:12:39